


1 Introduktion
Mikrokontroller används alltmer i automatiserade kontrollenheter, mikroprocessorbaserade-integrerade skyddssystem för elnät och andra industriella automationskontrollområden, med komplexiteten hos dessa enheter som växer stadigt. För att möta realtids-, multi-uppdragskraven från utvecklingsmål, ersätts den enda-CPU, enstaka-utvecklarmodellen av en samarbetsstrategi som involverar flera CPU:er av olika typer och flera utvecklare. Detta nya utvecklingsparadigm introducerar en kritisk utmaning: standardisering av hårdvara och mjukvara för informationsutbyte mellan processorer under implementering. Denna standardisering är avgörande för ett framgångsrikt antagande av denna nya modell. Bland många kommunikationsmetoder är det UART-baserade RS-485 seriella kommunikationsprotokollet allmänt använt på grund av dess enkla ledningar, höga tillförlitlighet och förmåga att stödja flera processorer. När det gäller mjukvarukommunikationsprotokoll erbjuder Modbus-protokollet betydande fördelar för användare på grund av dess universella karaktär och mogna felsökningsprogram. Under utvecklingen av den nya motorskyddsanordningen antogs därför RS-485-seriekommunikationsmetoden och Modbus-kommunikationsprotokollet för att åstadkomma data- och styrkommandoinformationsutbyte mellan flera processorer. För att förbättra effektiviteten och samordningen av seriell kommunikation, genomförde författaren många åtgärder i hård- och mjukvaruarkitekturen för kommunikationsmekanismen, vilket uppnådde utmärkta resultat. Under systemkommunikationsfelsökningsfasen användes en metod där varje CPU-modul först kommunicerade med standard Modbus-testmjukvara innan de genomgick ömsesidig felsökning av sammankopplingar, vilket avsevärt förbättrade effektiviteten i utvecklingen av samarbete. Praxis har visat att denna designfilosofi förenklar systemstrukturen samtidigt som den avsevärt förbättrar enhetens driftseffektivitet och tillförlitlighet.
2 funktioner hos motorns omfattande skyddsenhet
Utöver omfattande skyddsfunktioner, integrerar motorskyddsanordningen mätning, fjärrkontroll och kommunikationsmöjligheter. Dess stor-skärm med kinesiska tecken LCD-skärm möjliggör ett användarvänligt-gränssnitt. Genom att använda CAN-busskommunikation med övervakningsvärden, bildar den ett delsystem inom ett hierarkiskt, distribuerat understationsautomationssystem. För att optimera systemfunktionaliteten för dess multi-krav, antogs en multi-CPU-arkitektur. En CPU hanterar periodisk pulssampling och överföring; CPU-huvudmodulen hanterar databehandling, elektrisk parameterberäkning, feldiagnos och växlingsoperationer; medan kortmodulens CPU övervakar mänsklig-maskininteraktion och underlättar kommunikationen med huvudskyddsmodulen och övervakningsvärden. Varje CPU-modul har tydligt definierade uppgifter, vilket underlättar samarbete mellan flera ingenjörer under implementeringen. Seriell kommunikation länkar samman huvud-CPU och panel-CPU, vilket möjliggör mänsklig-maskininteraktion och därmed intar en kritisk position. Att etablera en rationell kommunikationsmekanism är kärnan i den seriella kommunikationssektionen, som bestämmer kommunikationskoordinering och felsökningseffektivitet under de senare stadierna av systemutveckling.
3 Introduktion till kommunikationsmekanismer
3.1 Hårdvarudesign av kommunikationsmekanism
Den kommunikationsmekanism som föreslås för detta system syftar till hög effektivitet och tillförlitlighet. RS-485 använder en halv-duplexstruktur, vilket ofta är mer praktiskt än fullduplex i fälttillämpningar. Här används en förenklad anslutning med endast två signallinjer. Systemgränssnittets kretsschema visas i figur 1. TTL-logiknivåerna som matas ut av 8051-mikrokontrollern på huvudskyddsmodulen är optiskt isolerade och omvandlas sedan till RS-495-nivåer av MAX485-chippet. Därefter konverterar MAX485-chippet på panelmodulen dessa tillbaka till TTL-logiknivåer för läsning av 8031-mikrokontrollern. På 8051-mikrokontrollersidan styr stift P2.7 på parallell I/O-port 2 MAX-ingångsaktiveringsstiftet RE och utgångsaktiveringsstiftet DE. Som visas i figur 1, när P2.7 matar ut en hög nivå, aktiveras RE, vilket gör att mikrokontrollersidan kan ta emot data. När P2.7 matar ut en låg nivå är DE aktiverat, vilket gör att mikrokontrollersidan kan överföra data. Detta tillvägagångssätt förhindrar dataförlust på grund av överlappning orsakad av blind överföring, vilket säkerställer hög kommunikationskvalitet och tillförlitlig överföringshastighet.
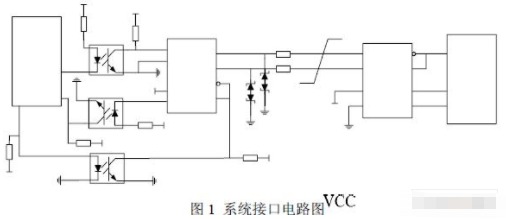
3.2 Kommunikationsprotokoll
För att säkerställa korrekt dataöverföring mellan två moduler i skyddsenheten är en uppsättning specifikationer som styr informationsöverföring-inklusive överföringslägen, dataformat och innehåll-viktigt. Detta utgör protokollet eller kommunikationsprotokollet. Utan lättillgänglig, mogen felsökningsprogramvara fungerar den huvudsakliga CPU-modulen i huvudsak som en svart låda, vilket leder till många och svåra-att-att övervinna utmaningar under systemintegreringstestning. Därför valdes och förenklades det allmänt använda Modbus-kommunikationsprotokollet för att passa enhetens specifika krav, vilket möjliggör framgångsrik inter-modulkommunikation med bevisad effektivitet. Modbus använder en master-slavkommunikationsmodell. Mastern skickar först ett kommando för kommunikationsbegäran till slaven. Slaven svarar sedan till mastern med data baserat på funktionskoden inom förfrågningskommandot. Varje slav har en unik adress. Både förfrågningsramarna som skickas av mastern och svarsramarna som skickas av slaven börjar med slavens adress. Slavar läser bara kommandon som är adresserade till dem själva och ignorerar meddelanden som börjar med andra slavadresser. Den här funktionen implementeras med hjälp av 8051-serieportens läge 2 eller läge 3. Den här kommunikationsmodellen för frågor-och-svar förbättrar kommunikationsnoggrannheten avsevärt. RTU-överföringsläget för Modbus används i denna enhet.
4 Åtgärder för att förbättra kommunikationens tillförlitlighet
De sista två byten av ett Modbus-meddelande fungerar som kontrollsummabyte. RTU-kommunikation använder CRC-16 cyklisk redundanskontroll för feldetektering. Dess kodnings-/avkodningsmekanism är relativt enkel med en låg felfrekvens, som kan uppnås genom beräknings- eller programmeringsmetoder. Flera tillvägagångssätt beskrivs nedan:
4.1 Grundläggande algoritm (manuell beräkning)
Med CRC16-CCITT som ett exempel: CRC-kontrollsumman är 16 bitar och det genererande polynomet är 17 bitar. Anta att dataströmmen är 4 byte: BYTE, BYTE, BYTE, BYTE[0];
Flytta dataströmmen till vänster med 16 bitar, och utöka den effektivt med en faktor på 256×256. Utför sedan division med generatorpolynomet 0x11021 med hjälp av icke-lånande division (motsvarande bitvis XOR). Den resulterande återstoden är CRC-kontrollsumman. Den överförda dataströmmen består av 6 byte: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Computer Algorithm 1 (Bit-Type Algorithm)
1) Placera de övre 16 bitarna (BYTE, BYTE) av den utökade dataströmmen (6 byte) i ett 16-bitars register;
2) Om den mest signifikanta biten i registret är 1, flytta registret åt vänster med en bit (erhåll den minst signifikanta biten från nästa byte), utför sedan en XOR-operation med den förenklade formen av generatorpolynomet; annars, flytta helt enkelt registret åt vänster med en bit (erhålla den minst signifikanta biten från nästa byte);
3) Upprepa steg 2 tills hela dataströmmen (6 byte) har flyttats in i registret;
4) Värdet i registret är CRC-kontrollsumman CRC, CRC[0].
4.3 Computer Algorithm 2 (Byte-Type Algorithm) (256^n anger 256 upphöjd till n)
Representera den byte-ordnade dataströmmen som ett matematiskt polynom. Låt dataströmmen vara BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] representeras som det matematiska uttrycket
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], där "+" anger XOR-operationen. Låt generatorpolynomet vara G17 (17-bitar), då är CRC-koden CRC16.
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
Detta innebär att dataströmmen flyttas till vänster med 16 bitar och sedan divideras med generatorpolynomet G17.
Härledning visar att CRC-kontrollkoden för BYTE[n-1] är lika med XOR-resultatet av de övre 8 bitarna av den föregående bytens CRC-kontrollkod Y[n] (YH8[n]) och den aktuella byten BYTE[n-1].
Algoritmen för byte-typ är följande:
1) Initiera CRC-registergruppen till alla "0" (0x0000).
2) Flytta CRC-registergruppen 8 bitar åt vänster och lagra den i CRC-registergruppen.
3) Utför en XOR-operation mellan den ursprungliga CRC-registergruppens höga 8 bitar (förskjutna 8 bitar åt höger) och databyten för att erhålla ett index som pekar mot värdetabellen.
4) Utför en XOR-operation mellan tabellvärdet som pekas på av indexet och CRC-registergruppen.
5) Öka datapekaren. Om databehandlingen inte är klar, upprepa steg 2).
6) Skaffa CRC.
5 åtgärder för att förbättra kommunikationseffektiviteten
5.1 Separata kommunikationsmottagnings- och sändningsuppgifter
8051 mikrokontroller kan sända och ta emot data via serieporten med avbrott. Serieportkontrollern SCON stöder initiering och bitadressering. När en serieportavbrottsbegäran inträffar, låser de två nedre bitarna av SCON sändnings- och mottagningsavbrotten. När processorn skriver data eller ett tecken till serieportens sändningsbuffert SUBF (instruktion: MOV SUBF, A) börjar sändaren sända. Efter att ha slutfört en dataram sätter hårdvaran TI-flaggan till "1", vilket indikerar att serieporten begär ett avbrott från CPU:n för att skicka nästa dataram. På liknande sätt, om serieportsmottagaren är aktiverad för mottagning, vid mottagning av en dataram, sätts RI-flaggan till 1, vilket indikerar att serieporten begär ett avbrott från CPU:n för att läsa data från mottagningsdatabufferten.
5.2 Minska avbrottslängden
Eftersom flera avbrott används i programvaruarkitekturdesignen, för att säkerställa tillförlitlig programdrift och minimera sannolikheten för konflikter mellan olika uppgifter, bör programvaruimplementeringen sträva efter att effektivisera uppgifterna för olika avbrott och förkorta deras exekveringstid. Inom kommunikationsavbrottssubrutinen, utför väsentliga uppgifter när du går in i avbrottet, såsom: rensa motsvarande statusbitar i serieportkontrollregistret, läsa mottagna tecken eller skriva tecken som ska sändas från/till bufferten, öka antalet mottagna eller sända tecken, etc. Avsluta sedan avbrottet omedelbart. Andra uppgifter, såsom att validera ramar, svara på mottagna ramkommandon (telemetri/telekommando) och förbereda överföringsramar, bör hanteras inom huvudprogrammet.
5.3 Effektiv ramavslutningsdetektering för att förhindra kommunikationsstagnation
Användning av en dedikerad mjukvarutimer för att detektera slutet av en mottagen ram förhindrar kommunikationsuppgifter från att dröja om en ram tas emot ofullständigt, vilket säkerställer snabb mottagning av efterföljande ramar. Eftersom tidsintervallet mellan byte inom en bildruta är mycket kortare än intervallet bildruta-till-, startas programvarutimern varje gång en ny byte tas emot. Timern är inställd på det lägsta intervallet mellan bildruta-till-. Detta intervall varierar med olika baudhastigheter. Om nästa byte tas emot innan den förinställda tiden har gått, indikerar det att ramen är ofullständig och timern startar om. Om timern lyckas räkna ned till den förinställda tiden, utlöser den motsvarande avbrottsnummer. Inom timeravbrottssubrutinen sätts ramslutflaggabyten, vilket betyder att rammottagningen är fullbordad. Efter att masterprogrammet detekterar en fullbordad rammottagning, validerar det ramens integritet genom att verifiera slavadressen och cyklisk redundanskontroll (CRC) byte. Om den bekräftas som en giltig ram avsedd för mastern, bearbetar den ramkommandot baserat på dess funktionskod och förbereder sig för att skicka en ram. När slaven får ett felaktigt meddelande skickar den tillbaka en felram. Om det mottagna meddelandet har en felaktig CRC kan slaven välja att inte svara. Om mastern inte får ett svar från slaven inom den angivna tiden, kommer den att återsända begäranmeddelandet. Om flera återsändningar misslyckas med att ta emot ett svar från slaven, rapporteras ett kommunikationsfel.
5.4 Bestämma kommunikationshastighet
Eftersom alla enheter finns inom samma chassi är avståndet mellan modulerna minimalt. Modbus arbetar på RS485 för långdistanskommunikation, vilket eliminerar behovet av att överväga avståndseffekter på baudhastigheten. Dessutom förhindrar kommunikationsläget för master-slaven linjestockning. Ur kommunikationseffektivitetens perspektiv, så länge som den inställda baudhastigheten inte överskrider den maximala baudhastighetsgränsen för chippet som används i modulen, resulterar en högre baudhastighet i snabbare informationsutbyte och högre kommunikationseffektivitet. Att ställa in överföringshastigheten att vara exakt densamma för båda kommunikationsparterna säkerställer att den mottagande änden samplar varje databit vid mittpunkten av bitcykeln, och därigenom uppnår tillförlitlig kommunikation.
5.5 Rimliga felsökningsmetoder
Under felsökning, testa först kommunikationen mellan varje CPU-modul och mikrodatorn via RS485/RS232-datakonverteringsmodulen. Efter framgångsrik individuell testning fortsätter du till inter-modulfelsökning, vilket avsevärt förbättrar den totala felsökningseffektiviteten. Under modul-till-datorkommunikationsfelsökning använder datorn Modbus-felsökningsprogramvara för att simulera masterns kommunikationsprocess och aktivt begär information från slaven. Detta gör hela mottagnings- och överföringsprocessen transparent och tydlig, vilket möjliggör snabb lösning av modulproblem. Under gemensam felsökning observerar bussövervakningsmjukvaran data från båda sidor för att snabbt identifiera och lösa problem.
6 innovationspunkter i detta dokument
För det första antar detta dokument Modbus, en universell industristandard, i skyddsanordningen. Den nödvändiga verktygsmjukvaran kan erhållas direkt från relevanta webbplatser utan att medföra kostnader för immateriella rättigheter. För det andra implementerar skyddsenheten multitasking och använder Modbus-protokollet för att skapa en rimlig gemensam felsökningsmekanism mellan CPU-moduler, vilket avsevärt förbättrar effektiviteten i samarbetande systemutveckling.