


Det finns ett stort antal stegmotorapplikationer inom det industriella området, såsom automationsstyrning, robotkopplingar, skrivarstyrning, etc. De mest använda är hybridstegmotorer. En av de mest använda är hybridstegmotorn, som också är formen för de flesta av de stegmotorer vi kommer i kontakt med dagligen. Konceptuellt, stegmotorer och motorer med variabel reluktans finns det vissa länkar och skillnader, detta dokument kommer inledningsvis att tala om strukturen och arbetsprincipen för reluktansmotorn / stegmotorn, och jämföra skillnaderna mellan de olika motorerna.
1. Motor med variabel reluktans
Variabel reluktansmotor (Variable-Reluctansmaskin) är också känd som växlingsreluktansmotor, kanske den enklaste av motorns motorstruktur, av statorn utrustad med excitationslindningar och ferromagnetisk rötor med konvex polstruktur. Rotorn har inga spollindningar och inga permanentmagneter och förlitar sig på variationen av rotorns reluktans vid olika positioner för att generera en elektromagnetisk kraft (dΨ/dθ).
Vi vet att det magnetiska flödet alltid tenderar att korsa vägen med den lägsta reluktansen. Som visas i Fig . 1.1 styr S1 S2 strömmen på och av, och VD1 VD2 är strömkontinuitetsdioden. Positionen som visas i positionerna AA' och aa' för den maximala reluktansen, CC:s minsta reluktans, om D-fasen aktiveras vid denna tidpunkt, kommer rotorn att rotera moturs; om B-fasen aktiveras vid denna tidpunkt, kommer rotorn att rotera medurs; om A-fasen aktiveras vid denna tidpunkt, förblir rotorn oförändrad. Det bör noteras att omkopplade reluktansmotorer inte kan realisera förändringen av motorns rotationsriktning genom förändringen av strömriktningen, utan genom förändringen av aktiveringssekvensen för att realisera motorns rotation framåt och bakåt.
Medurs rotation aktiveringssekvens: B-A-D-C
Aktiveringssekvens med rotation moturs: D-A-B-C
Eftersom motorns magnetiska resistans ändras drastiskt under rotation, kommer reluktansmotorns vridmomentpulsation att bli hög. För att säkerställa att motorn kan gå smidigt och effektivt, kräver styrning av reluktansmotorn att man känner till rotorns position, belastningens tillstånd och varvtalets tillstånd, bland annat. Och modellen av reluktansmotorn har inte den goda linjäriteten hos permanentmagnetens synkronmotor/asynkronmotor, så den behöver många prediktionsmodeller och algoritmer för att förbättra kontrollnoggrannheten, vilket utan tvekan ökar svårigheten med reluktansmotorkontrollen.
 Figur 1.1 Grundläggande struktur för motor med variabel reluktans
2. Från motorer med variabel reluktans till stegmotorer
Motorer med variabel reluktans kan dela upp rörelsevinkeln genom att öka antalet stator- och rotorpoler eller antalet aktiverade faser av statorn på grund av deras speciella styrmetod (pulsad alternerande ledning). Det finns en mängd olika sådana uppdelade strukturer med olika vinkelvridmomentegenskaper, så de kommer inte att diskuteras. I den här artikeln kommer vi att utforska flera vanliga motoriska mekanismer med variabel reluktans, från olika dimensioner för att se hur stegmotorer skiljer sig från de myriader av motorstrukturer med variabel reluktans.
2.1 Slottstyp variabel reluktansmotor
Som tidigare nämnts kan en ökning av antalet utskjutande stolpar dela upp rörelsevinkeln, men de fler utskjutande polerna kommer att ta upp mycket spolutrymme, motorlindningseffektiviteten minskar och de utskjutande polerna kan inte ökas på obestämd tid. Vid samma antal drivfaser, genom att gravera en liten tand på den utskjutande stolpen, kan även delas upp med maskinens avståndsvinkel. Som visas i figur 2.1, en tre-fasad castle-motor med variabel reluktans med en 6-polig stator, 4 tänder per pol och en 28-polig rotor. Aktivering av spole 1, spole 2 och spole 3 sekventiellt kan driva rotorn att rotera med ett stegavstånd på 2/3 vid varje steg. värden måste utformas enligt kuggningsförhållandena för motorkonstruktionen och diskuteras inte här.
Denna typ av motor används vanligtvis i låg hastighet, högt vridmoment och precisionsvinkelupplösning, denna struktur kan redan kallas "stegmotor", eftersom kontrollen av denna motor såväl som kan kopplas bort från positionsdetekteringen, genom pulssekvensdriften kan realisera en relativt jämn kontroll.
 Figur 2.1 Tre-slottstyp-motor med variabel reluktans
2.2 Fler-stegsmotorer med variabel reluktans
Motorer med variabel reluktans som består av en enda rötor med en flerfaslindning är också kända som "single-variable reluktansmotorer". En annan typ av motor med variabel reluktans är en rötor och en stator uppdelade i många segment, som kan delas upp utan att öka antalet statorfaser och är mer vänliga mot statorns lindningsstruktur. Det är möjligt att sätta upp ett segment med en fas, vilket praktiskt taget eliminerar flerfasmotorns interwinding-ände. För n-segmentmotorer är rotorn eller statorn för varje segment förskjuten med 1/n av vinkeln för dess polstigning, och polstigningen kan delas upp ytterligare med n gånger.
2.3 Hybridstegmotorer
I en enkel motor med variabel reluktans beror rotationsriktningen på tidpunkten för pulsströmmen och motorns reluktansstruktur, och påverkas inte av strömriktningen. I frånvaro av ström kan rotorn inte fixeras i ett specifikt läge på grund av bristen på reluktansvridmoment, vilket ytterligare ökar svårigheten att kontrollera. Att lägga till permanentmagneter till den ursprungliga växlade reluktansmotorstrukturen för att bilda en permanentmagnet eller hybrid variabel reluktansmotor kan avsevärt förbättra vridmomentet och positionsnoggrannheten för stegmotorer, vilket är den vanligaste stegmotorstrukturen idag.
Som visas i figur 2.2, är hybridstegmotorns struktur mycket lik multi-segmentsvariabel reluktansmotor, insatt mellan de två segmenten av rotorns permanentmagneter, kan ses i den proximala änden av N--polens distala ände av S--polen. Statorn kan utformas som en motorstruktur med ett-segment, och endast två-drift krävs, vilket avsevärt förenklar motorstrukturen och kostnaden. Antalet rotorpolpar i motorn som visas i figuren är 3, så den mekaniska vinkeln som motsvarar en elektrisk cykel är 360/(2*3)=60.
För att underlätta förståelsen är θ den mekaniska vinkeln och den specifika körsekvensen:
θ=0~10, fas 1 och fas 2 passerar positiv ström med samma amplitud samtidigt
θ=10~20, fas 2 passerar enbart positiv ström
θ=20~30, fas 1 passerar enbart negativ ström
θ=30~40, fas 1 och fas 2 passerar negativ ström med samma amplitud samtidigt
θ=40~50, fas 2 passerar enbart negativ ström
θ=50~60, fas 1 passerar enbart positiv ström
Cyklisk ledning... ...
 Figur 2.2 Hybrid stegmotorstruktur
3. stegmotorstyrning
Som visas i figur 3.1 kan stegmotorns drivkretsstruktur generellt delas in i bipolära motorer och unipolära motorer: unipolära motorer genom lindningens alternerande ledning för att uppnå en förändring i flödesriktningen, bipolära motorer genom styrning av H-bryggan för att uppnå en förändring i strömriktningen för att uppnå en förändring i flödet.
Unipolär motor behöver bara 4 power MOS, unipolär styrning av strömmen (ur MOS-rörets perspektiv), men motorlindningen behöver ytterligare en tapp; bipolär motor är enklare i strukturen, två lindningar är mycket utnyttjade, men den måste ökas till 8 power MOS för körning, och kostnaden för styrenheten kommer att stiga.
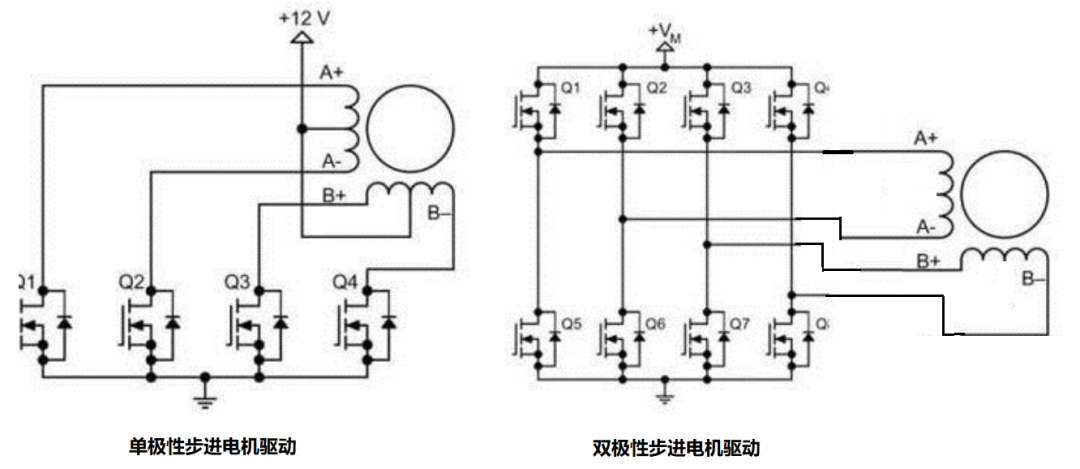 Figur 3.1 Unipolära och bipolära stegmotordrivningar
Förutom uppdelning i motorstrukturen kan stegmotorer också styra stegmotorns uppdelningsnoggrannhet genom att styra strömmens vågform. Principen för indelning är att lägga in den simulerade sinusformade strömmen mellan de minsta stegvinklarna för att dela upp stegvinklarna, vilket också kallas strömunderdelning.
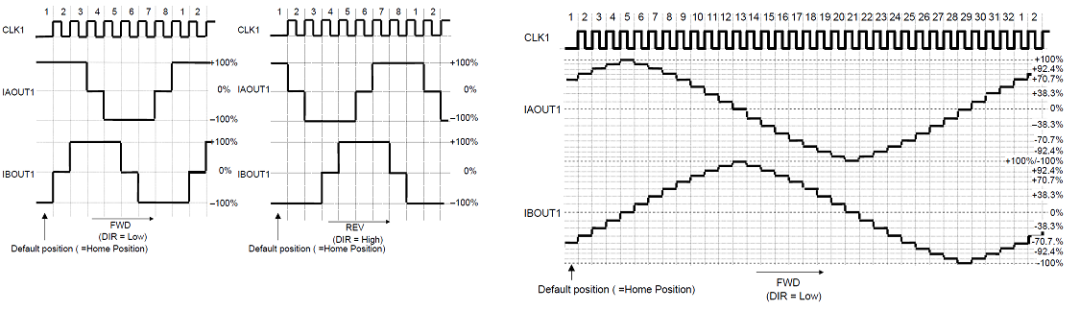 Figur 3.2 Fördelning av stegmotorns drivström
3.1 Sluten kretsström
Den aktuella inställningen av stegmotorn måste bestämmas i enlighet med kravet på belastningen, ju större belastningen är, desto större måste drivströmmen vara, men stegmotorns öppna-slingstyrning kan inte känna av storleken på lasten, vilket ofta resulterar i ineffektivitet hos den öppna-slingdrivningen. Strömuppdelning kräver exakt styrning av strömmen, behovet av att bilda en sluten slinga av den kontrollerade strömmen, det vill säga strömutgången för konstantströmkarakteristika; å andra sidan, på grund av den olinjära förändringen av magnetoresistansen i stegmotorn, behovet av att alltid övervaka storleken på utströmmen för att förhindra att kärnan mättar strömmen som orsakas av förlusten av kontroll. Figur 3.3 nedan, för stegmotorns drivkrets TB67S109AFNG strömkontrollvågformschema. Fchop för den interna kopplingscykeln, genom den interna klockan (Internal OSC) frekvensdelning.
De specifika stegen för konstantströmkontroll är följande:
H-bryggan leder, strömmen stiger snabbt till NF och lutningen på strömstigningen är VDC/Ls
Nå den inställda strömpunkten NF, stäng av H-bryggan, strömmen förnyas av förnyelsedioden och fallets lutning är -VDC/Ls (snabb förändring)
När strömmen når det nedre linjens börvärde, styr H-bryggan för att kortsluta induktorspolen (vanligtvis den nedre bryggan) och hålla strömmen konstant (Långsam förändring)
När strömmen för börvärdet ändras, överbryggar H-en genom samma styrstrategi för att styra strömmen i det senaste aktuella börvärdet för att förbli konstant
Som visas i figur 3.4, är den uppmätta vågformen för stegmotorn, om uppdelningen av noggrannheten för den nedre kan ses som ett uppenbart steg-som nuvarande vågform ,. Om graden av indelning är mycket hög är strömmen närmare en sinusformad ström, som visas i figur 3.5.
 Figur 3.3 TB67S109AFNG strömkontroll
 Figur 3.4 Uppmätt ström för stegmotor (ej uppdelad)
 Figur 3.5 Stegmotorns uppmätt ström (underindelning)
3.2 Öppen-slinga och sluten-slingakontroll
Med öppen-loopkontroll, eftersom det inte finns någon återkoppling av rotorpositionsinformation, är det i huvudsak okänt om systemet följs av kontrollen eller inte. Om det finns någon onormal belastning är det lätt att få stegmotorn att tappa steg. I vissa tillämpningar med hög-precision, hög-prestanda, genom kodaren eller andra positionssensorer tillbaka till positionsinformationen, så att stegdrivsystemet kan vara huruvida stegförlusten har inträffat eller inte, om stegförlusten kommer att kompensera för förlusten av puls i styrningen av kontrollen är också relativt lätt att realisera.
Sammanfattning
Denna artikel beskriver kortfattat den grundläggande strukturen för motorer med variabel reluktans och deras utveckling till stegmotorer, och jämför strukturen och styrlogiken för flera vanliga stegmotorer. Stegmotorstyrningsprincipen och styrdetaljerna för nuvarande underindelning introduceras för att ge en mer omfattande förståelse av stegmotorer.