Principen för motorstyrning är kärnan i området för motorteknik, som involverar motorns arbetsprincip, styrmetoder och praktiska tillämpningar och andra aspekter. Med utvecklingen av modern industri, motorn som en viktig enhet för energiomvandling och överföring, påverkar dess kontrollnoggrannhet och effektivitet direkt hela systemets prestanda och effektivitet. Därför har en-djupgående förståelse och studie av motorstyrningsprincipen viktig teoretisk och praktisk betydelse.
Först, motorns arbetsprincip
Motorn är en enhet som omvandlar elektrisk energi till mekanisk energi, och dess arbetsprincip är baserad på lagen om elektromagnetisk induktion och lagen om elektromagnetisk kraft. Enligt dess arbetsprincip kan motorn delas in i två kategorier: DC-motor och AC-motor.
1. likströmsmotorns arbetsprincip
DC-motor är användningen av DC-strömflöde genom ankarspolen och magnetfältsspolens interaktion, vilket genererar vridmoment för att uppnå mekanisk rörelse av enheten. Dess huvudstruktur inkluderar armatur, magnetiska poler, borstar och magnetfält. När likström passerar genom ankarspolen skapar den ett magnetfält som samverkar mellan ankaret och magnetfältet, vilket genererar ett vridmoment som startar motorn. Hastigheten på DC-motorn kan styras genom att justera ankarspänningen eller ankarströmmen.
2. AC-motorns arbetsprincip
AC-motor är en enhet som använder den konstanta förändringen av växelström för att generera ett roterande magnetfält, och på så sätt realisera mekanisk rörelse. Enligt principen om att generera roterande magnetfält kan AC-motorn delas in i två typer av asynkronmotor och synkronmotor. Asynkronmotorer (även kända som induktionsmotorer) är baserade på principen om elektromagnetisk induktion. När växelström passerar genom statorlindningarna genereras ett roterande magnetfält i statorn, och rotorn interagerar med det roterande magnetfältet på grund av induktionseffekten, vilket genererar ett roterande vridmoment för att driva motorn. Synkronmotor är baserad på motorhastigheten och strömförsörjningsfrekvensen har ett fast proportionellt förhållande mellan motorn att fungera, dess hastighet och strömförsörjningsfrekvens är strikt synkroniserad.
För det andra motorstyrningsmetoder
Motorstyrningsmetoder inkluderar främst hastighetskontroll, startkontroll och bromskontroll. Dessa kontrollmetoder och deras principer beskrivs i detalj nedan.
1. hastighetskontroll
Hastighetskontroll är den viktigaste och mest komplexa aspekten av motorstyrning. Det finns olika varvtalsregleringsmetoder, inklusive resistansspänningsdelning hastighetskontroll, frekvensomvandlingshastighetskontroll och vektorkontroll. Resistance voltage division speed control är en metod för att minska motorhastigheten genom att ändra motorns strömförsörjningsspänning, denna metod är enkel och lätt att implementera men mindre effektiv. Frekvensomvandlingshastighetskontroll är en metod för att reglera motorhastigheten genom att ändra frekvensen för växelström som tillförs av strömförsörjningen, denna metod kan realisera ett brett hastighetsområde och hög effektivitet. Vektorstyrning är en mer avancerad styrmetod, som realiserar den exakta justeringen av motorhastighet och vridmoment genom att exakt styra motorns ström och magnetfält, och är lämplig för tillfällen med högre krav på motorprestanda.
2. Startkontroll
Startstyrning är styrningen av motorn i processen från stationärt tillstånd. För asynkronmotorer, på grund av dess startmoment är litet, så det är nödvändigt att använda några speciella metoder för att förverkliga smidig start. Vanliga startkontrollmetoder inkluderar direktstart, start med reducerad spänning och mjukstart. Även om direktstart är enkelt, men startströmmen är stor, och påverkan på elnätet är stor; reducerad spänningsstart är att minska startströmmen genom att minska matningsspänningen; mjukstart är användningen av kraftelektroniska enheter för att uppnå smidig kontroll av motorns startprocess.
3. Bromskontroll
Bromsstyrning är styrningen av motorn från drifttillstånd till stationärt tillstånd i processen. Bromskontrollmetoder har en mängd olika metoder, inklusive energibromsning, backbromsning och återkopplingsbromsning-. Energiförbrukningsbromsning sker genom statorlindningen i motorn till likström för att producera bromsmoment; backbromsning sker genom att ändra fassekvensen för motorströmförsörjningen för att producera motsatt rotationsriktning med motorns vridmoment för att uppnå bromsning; återkopplingsbromsning är användningen av motorns genererande egenskaper av den mekaniska energin kommer att omvandlas till elektrisk energi och matas tillbaka till nätet för att uppnå bromsning.
För det tredje, motorstyrkretsschemat
1. Styrkretsschema för permanentmagnetmotor
Detta är det schematiska diagrammet för permanentmagnetmotorns styrkrets. Denna krets används för att styra permanentmagnetkontrollen. Kretsen använder AC triac-omkopplingselement för att förbättra kommuteringsegenskaperna eftersom permanentmagnetmotorer är generatorer och vanliga triac-omkopplingselement är svåra att pendla ordentligt. Permanentmagnetmotorer kräver full-likriktad likström.
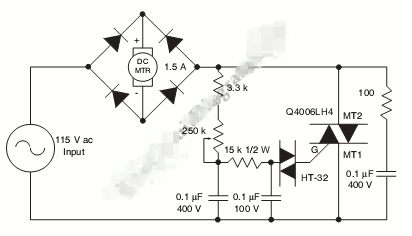
AC dubbelriktade tyristorer är seriekopplade på AC-ingångssidan av likriktarbryggan. Den mest kritiska delen av att installera en SCR på DC-sidan av bryggan är att hantera fördröjd start- och timing nära slutet av halva-cykeln. Kretsen ger brett-omfångsstyrning så att AC triac-omkopplingselementet kan triggas snabbt eller med låg ledning vid låga motorer. AC-motståndet och likriktaren har liknande spänningsklasser. Alla är baserade på faktisk motorbelastning och nätspänningskrav.
2. 555 IC PWM-motorstyrkretsdiagram med strömbegränsare
För att ge snabba motorhastighetsändringar och motorriktningsomkastning driver fyra utgångar MOSFET H-bryggor. N--kanalenheterna är MOSFET:ar för lägre skeneffekt och P--kanalen är MOSFET:er för övre rälseffekt. de drivs alla av TC4469.
Små seriemotstånd hjälper till att förhindra grindsvängningar och sakta ner övergångstiden för den nedre skenenheten, vilket hjälper till att hålla den övre enheten avstängd. Motståndsdelare och låg-kostnadsnivå-växlingstransistorer kan enkelt och ekonomiskt läggas till för att bibehålla 15VDC-grinddriften på den övre-sken MOSFET för att uppnå motorspänningar över 12VDC.
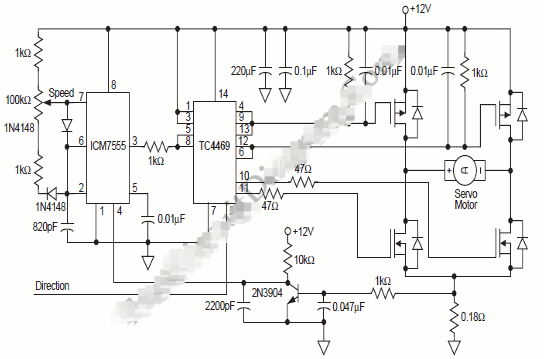
Vid spänningar över 15VDC kan en enkel linjär regulator driva dem från en positiv motorkälla eftersom ICM7555 och TC4469 kräver försumbar ström. För att skydda porten från strömtransienter kan vi använda en zenerdiod. När den nedre MOSFET-enheten i samma bryggarm är "på", genereras en hög dV/dT och porten-till-källans kondensator hjälper till att hålla den övre MOSFET-enheten "av". En annan lösning på denna situation är att hålla grinddrivningsimpedansen för den övre MOSFET låg i tillståndet "AV".
Avkänningsmotståndet i H-bryggans jordstift ger en enkel metod att känna av motorström puls för puls, oavsett om motorn roterar framåt eller bakåt. Denna signal filtreras och appliceras på ICM7555 för att förhindra PWM-generering när motorströmmen överskrider det tillåtna värdet.
3. Styrkretsschema för stegmotor
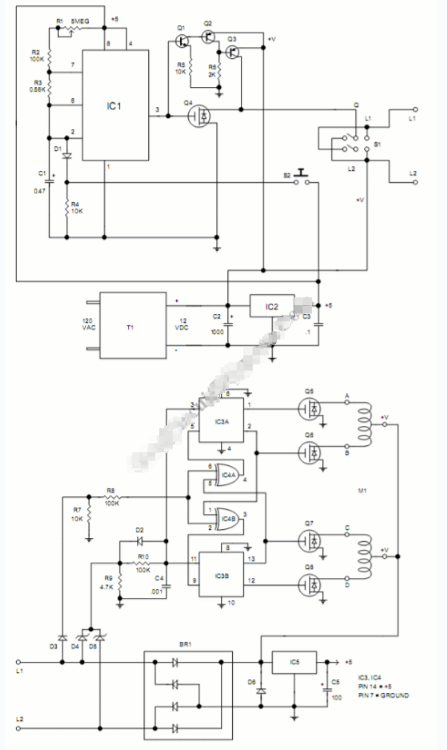
Stegmotorer ger enkel, låg-kostnad och exakt positionskontroll. Stegmotorn kan drivas av en krets monterad nära motorn och styrd av en fjärrkontrollkrets över en lång kabel. Kretsen är intressant genom att ström till både motorn och drivkretsen överförs över två ledningar som också överför styrsignalerna.
LMC555 CMOS timer integrerad krets (IC1) genererar 200 mikrosekunders puls till stegmotorn och styr dess hastighet. Motorns hastighet kan ändras genom att variera frekvensen på denna puls och ett variabelt R1 motstånd tillhandahålls för detta ändamål. Vid utgången av IC1 (stift 3) driver en negativ klockpuls grinden på IRL530N (Q1) effekt-FET, som omedelbart stänger och kopplar bort drivrutinen från jord. Detta strömavbrott skickar en signal till motorföraren att stega motorn. Rotationsriktningen styrs av polariteten hos spänningen som appliceras på drivkretsen genom sammankopplingarna L1 och L2.
MPSA05 bipolära NPN-transistorer Q2 och MPSA55 PNP-transistorer Q3 och Q4 inverterar pulserna från stift 3, vilket drar drain från Q1 högt när Q1 är avstängd. Vippströmbrytare S1 ställer in sin riktning genom att byta polaritet. Tryckknapp S2 startar och stoppar motorn genom att vrida på och stänga av klockan.
4. PWM-motorstyrningskretsdiagram med framåt-, back- och bromsdrift
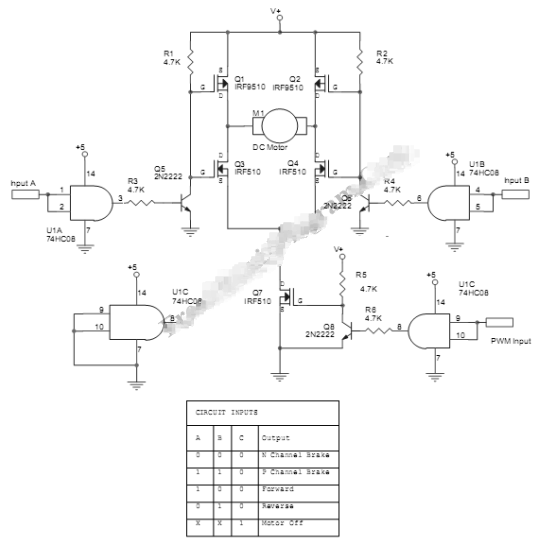
Denna PWM-motorstyrkrets tillhandahåller en mängd olika kontroller för en DC-motor. Du kan styra en likströmsmotor för att framåt, backa eller bromsa tills den stannar.
Kretsen använder en MOSFETS-brygga för att driva motorn, styrd av ett antal logiska grindar och små bipolära transistorer. Motorspänningen kan vara 10-20 volt och strömmen bör vara max 8 ampere. MOSFET:erna bör förses med lämpliga kylflänsar. V+-ingången ska matas av DC-motorns driftspänning (10-20 volt). Även om MOSFET är designad för 100 volt drift, kan du bara använda maximalt 20 volt eftersom denna spänning också används för att driva grinden, som normalt är begränsad till 20 volt. Minimivärdet för denna matningsspänning är 10 volt eftersom grinden inte öppnas helt om spänningen faller under 10 volt. Du kan välja mellan flera typer av 10-20 volt DC-motorer för denna applikation.