


Industrirobotar används i stor utsträckning inom industriell tillverkning, biltillverkning, elektriska apparater, livsmedel, etc., kan ersätta det upprepade manipulationsarbetet av maskin-typ, förlitar sig på sin egen kraft och kontrollkapacitet för att uppnå en mängd olika funktioner hos en maskin. Den kan motstå mänskliga kommandon, men också i enlighet med den för-programmerade programoperationen. Idag pratar vi om de grundläggande huvudkomponenterna i industrirobotar.
1. Huvuddel
Huvuddelen av maskiner som är basen och genomförandet av mekanismen, inklusive armen, armen, handleden och handen, sammansättningen av det mekaniska systemet av flera frihetsgrader. Vissa robotar har en annan gångmekanism. Industrirobotar har 6 eller fler frihetsgrader Handleden har vanligtvis 1 till 3 rörelsefrihetsgrader.
2. Drivsystem
Drivsystemet för industrirobotar är indelat i tre kategorier: hydrauliskt, pneumatiskt och elektriskt beroende på kraftkällan. Enligt efterfrågan kan också kombineras med dessa tre exempel och komposit drivsystem. Eller genom det synkrona bältet, hjulsystemet, växlarna och andra mekaniska transmissionsmekanismer för att driva indirekt. Drivsystemet har en kraftenhet och transmissionsmekanism, som används för att genomföra motsvarande åtgärd, dessa tre typer av grundläggande drivsystem har sina egna egenskaper, nu är huvudströmmen det elektriska drivsystemet. Som ett resultat av låg tröghet, stort vridmoment AC- och DC-servomotorer och deras stödjande servodrivning (omkopplande frekvensomvandlare, DC-pulsbreddsmodulator) av allmän acceptans. Denna typ av system kräver ingen energiomvandling, lätt att använda, känslig kontroll. Det mesta av motorn måste installeras bakom den fina transmissionsmekanismen: reducering. Tänderna på hastighetsomvandlaren som använder växlar, antalet mot-rotation av motorn kommer att bromsas till det önskade antalet mot-rotation, och för att få en större vridmomentanordning, och därigenom minska hastigheten, lägga till vridmoment, när belastningen är stor, servomotorn för att öka effekten är inte kostnaden-inom den effektiva hastigheten, hastighetsreduceraren för att förbättra utgående vridmoment. Servomotor i låg-drift är benägen för värme och låg{12}}vibrationer, långa timmar och repetitivt arbete bidrar inte till att säkerställa dess noggrannhet och tillförlitliga drift. Förekomsten av en fin växelmotor tillåter servomotorn att arbeta med en lämplig hastighet, vilket stärker styvheten hos maskinkroppen samtidigt som den avger ett större vridmoment. Idag finns det två typer av vanliga växellådor: harmoniska växellådor och RV-växellådor.
3. Styrsystem
Robotens styrsystem är robotens hjärna och är huvudelementet som bestämmer robotens användbarhet och funktion. Styrsystemet är i enlighet med ingångsprogrammet på drivsystemet och implementeringen av mekanismen för att återställa kommandosignalen och styrningen. Huvuduppgiften för industrirobotstyrningsteknik är att styra utbudet av aktiviteter, hållning och bana för industrirobotar i arbetsutrymmet, tidpunkten för handling och så vidare. Det kännetecknas av enkel programmering, manipulering av mjukvarumenyn, vänligt gränssnitt för mänsklig-datorinteraktion, uppmaningar om onlinemanipulation och användarvänlighet. Styrsystem är centrum för roboten, de utländska företag som berörs av våra experiment nära slutna. Under de senaste åren, med utvecklingen av mikroelektronikteknik, blir mikroavfallsmaskinens funktion högre och högre, medan priset blir billigare och billigare, och nu har marknaden dykt upp 1-2 US-dollar av 32-bitars mikroavfallsmaskin.
Kostnadseffektiva-mikroprocessorer för robotstyrenheter ger nya utvecklingsmöjligheter, så att utvecklingen av robotstyrenheter med låg-kostnad och hög-funktion är möjlig. För att få systemet att ha tillräcklig beräknings- och lagringskapacitet accepterar robotstyrenheten nu starkare ARM-serier, DSP-serier, POWERPC-serier, Intel-serier och annan chipsammansättning. På grund av det befintliga generella-ändamålet kan chipfunktion och funktion inte fullt ut uppfylla kraven för vissa robotsystem när det gäller pris, funktionalitet, integration och gränssnitt, vilket gav upphov till robotsystemet på efterfrågan på SoC-kunskaper (Systemon Chip), kan den specifika disponenten och det erforderliga gränssnittet integrerade tillsammans, förenkla designen av systemets perifera kretsar, minska och den låga storleken på systemet. låg-kostnad. Till exempel integrerar Actel NEOS- eller ARM7-avfallskärnor i sina FPGA-produkter för att bilda ett komplett SoC-system. När det gäller robotstyrningar konvergerar dess forskning huvudsakligen i USA och Japan, och det finns mogna färdiga produkter, som det amerikanska DELTATAU-företaget, japanska Pengli Co. Deras rörelsekontroller är baserade på DSP-teknik som kärnan och använder PC-baserad öppen struktur.
4. Avkänningssystem
Det är en sammansättning av intern sensormodul och extern sensormodul för att få meningsfull information om det interna och externa miljötillståndet. Interna sensorer: Sensorer som används för att detektera tillståndet hos själva roboten (t.ex. vinkeln mellan armarna), mestadels sensorer som känner av position och vinkel. Specifikt finns det: positionssensorer, positionssensorer, vinkelsensorer och så vidare. Externa sensorer: Sensorer som används för att detektera miljön där roboten befinner sig (t.ex. detektering av föremål, avstånd från föremålet) och tillståndet (t.ex. för att upptäcka om det gripna föremålet glider). Specifikt finns det avståndssensorer, synsensorer, kraftsensorer, etc. Användningen av intelligenta avkänningssystem förbättrar rörligheten hos robotar, praktiska och intelligensstandarder, det mänskliga perceptionssystemet till den yttre världens information är robotskicklighet, men för viss licensierad information är sensorer mer effektiva än det mänskliga systemet.
5. Slut-effektor
End-effektorn är en komponent som är fäst vid robotens sista led. Det används vanligtvis för att greppa föremål, ansluta till andra mekanismer och utföra önskad uppgift. Robottillverkare designar eller säljer i allmänhet inte slut-effektorer, i de flesta fall tillhandahåller de bara en enkel gripare. Vanligtvis är ändeffektorn monterad på flänsen av robotens 6-axlar för att utföra uppgifter i en given miljö, såsom svetsning, målning, limning och lastning och lossning av delar är bara några av de uppgifter som måste utföras av roboten.
Översikt över servomotorer
Servodrivenheter, även kända som "servokontroller" och "servoförstärkare", är kontroller som används för att styra servomotorer, liknande rollen för omriktare i vanliga växelströmsmotorer, och är en del av ett servosystem. Generellt styrs servomotorn på tre sätt: position, hastighet och vridmoment för att uppnå hög-positionering av drivsystemet.
I. Klassificering av servomotor
Indelad i två kategorier av DC- och AC-servomotorer, AC-servomotorer är uppdelade i asynkrona servomotorer och synkrona servomotorer, det nuvarande AC-systemet ersätter gradvis DC-systemet. Jämfört med DC-system har AC-servomotorn fördelarna med hög tillförlitlighet, bra värmeavledning, liten tröghet och kan arbeta under högt tryck. Eftersom det inte finns några borstar och styrväxlar blir AC-servosystemet också ett borstlöst servosystem, och motorerna som används i det är asynkronmotorer av typ bur- och synkronmotorer med permanentmagnet med borstlösa strukturer. (1) DC-servomotor är uppdelad i borst- och borstlös motor ① borstmotor låg kostnad, enkel struktur, startmoment, brett hastighetsområde, lätt att kontrollera, underhålla, men underhållet är bekvämt (byt kolborstar), elektromagnetisk störning, användning av miljökrav, vanligtvis används för kostnadskänsliga-allmänna industriella och civila tillfällen; ② borstlös motor liten storlek och låg vikt, stor respons på kraften hos hastigheten med hög tröghetshastighet är liten, vridmoment och stabil Jämn rotation, komplex styrning, intelligent, flexibel elektronisk fasändring, kan vara fyrkantvågs- eller sinusvågsfasändring, underhållsfri motor, energieffektiv, liten elektromagnetisk strålning, låg temperaturökning och lång livslängd, lämplig för en mängd olika miljöer.
II. Egenskaper för olika typer av servomotorer
1) Fördelar och nackdelar med DC-servomotorer Fördelar: exakt hastighetskontroll, mycket hårda vridmoment-hastighetsegenskaper, enkel regleringsprincip, lätt att använda, billigt. Nackdelar: borstkommutering, hastighetsbegränsning, ytterligare motstånd, generering av slitagepartiklar (ej lämplig för damm-fria och explosiva miljöer) 2) Fördelar och nackdelar med AC-servomotorer Fördelar: bra hastighetskontrollegenskaper, jämn kontroll inom hela hastighetszonen, nästan ingen svängning, hög hastighetskontroll, hög hastighetskontroll, hög verkningsgrad, hög hastighetsstyrning, hög verkningsgrad än 90 % mer. (beroende på Omkodarens noggrannhet), inom det nominella arbetsområdet, kan uppnå ett konstant vridmoment, låg tröghet, lågt ljud, inget borstslitage, underhållsfritt -(lämplig för damm-fria och explosiva miljöer).
Nackdelar:mer komplex styrning måste frekvensomriktarparametrar justeras på-platsens PID-parametrar för att fastställa behovet av fler anslutande linjer. För närvarande den vanliga servoenheten använder digital signalprocessor (DSP) som kontrollkärna, kan uppnå mer komplexa styralgoritmer, digitala, nätverksanslutna och intelligenta. Strömenheter används generellt för intelligenta kraftmoduler (IPM) som kärndesignen för drivkretsen, IPM intern integrerad drivkrets, samtidigt med över-spänning, över-ström, överhettning, under-underspänning och andra feldetekterings- och skyddskretsar, i huvudkretsen läggs även till mjuk-startkretsen för att minska uppstartsprocess- om effekten av enheten. Drivenhet först genom den trefasiga full-brygglikriktarkretsen för att likrikta den ingående trefasiga-strömmen eller nätström, för att få motsvarande likström. Efter den likriktade trefasströmmen eller nätströmmen, sedan genom den trefas sinusformade PWM-spänningsomvandlarfrekvensen för att driva trefas permanentmagnetisk synkron AC-servomotor. Hela processen för drivenheten kan enkelt sägas vara processen med AC-DC-AC. Huvudtopologikretsen för likriktarenheten (AC-DC) är en trefas full-brygga okontrollerad likriktarkrets.
III. Servosystem kopplingsschema
1. Drivledningar
Servodrivenheten har huvudsakligen en strömförsörjning för styrslinga, huvudströmförsörjning för styrslinga, strömförsörjning för servoutgång, styringång CN1, kodargränssnitt CN2, ansluter CN3. Strömförsörjning för styrslinga är en enfas växelströmsförsörjning, ingångsströmförsörjningen kan vara enfas, trefas,-men den måste vara 220v, det vill säga att när den trefasiga ingången måste vår trefasiga strömförsörjning gå genom transformatorns transformator för att kunna ansluta till den mindre strömförsörjningen. Enfas direktenhet, enfas-anslutning måste anslutas till R, S-terminalerna. Servomotorutgång U, V, W kom ihåg att aldrig ansluta till huvudkretsens strömförsörjning, kan bränna frekvensomriktaren. CN1-porten används huvudsakligen för anslutning av värddatorns styrenhet, som ger ingång, utgång, kodare ABZ trefasutgång, analog utgång för en mängd olika övervakningssignaler.
2. kodarledningar
Från ovanstående figur kan vi se nio terminaler som vi bara använder fem, en skärmad ledning, två strömförsörjningsledningar, två seriella kommunikationssignaler (+-), vilket är nästan samma som vår normala kodarledningar.
3. Kommunikationsport
Frekvensomriktaren är ansluten till datorns PLC, HMI och annan övre dator via CN3-porten, och MODBUS-kommunikation används för att styra frekvensomriktaren, och RS232 och RS485 kan användas för kommunikation.
IV. Servodrivningsmarknad
Robotkraven för leddrivmotorer är mycket stränga, AC-servomotorer används ofta i industrirobotar. För närvarande ockuperas den inhemska high--marknaden huvudsakligen av utländska kända företag, främst från Japan och Europa och USA, och det finns mycket utrymme för inhemsk ersättning i framtiden. För närvarande upptar utländska märken nästan 80% av marknadsandelen på Kinas AC-servomarknad, främst från Japan och Europa och USA. Bland dem, japanska produkter till cirka 50 % av marknadsandelen ledda av dess kända varumärken inklusive Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, etc., och dess produkter kännetecknas av teknologi och prestandanivå är mer i linje med behoven hos kinesiska användare, med en bra kostnads-effektiv och hög tillförlitlighet för att få en stabil och långvarig källa till kunder på OEM-marknaden{8,} i synnerhet har monopol på fördelen. Precisionsreducerare Läste nyligen en nyhet: robotindustrin att bryta "nacken" problemet, är känslan ganska djup. Med de ökade arbetskostnaderna har industrirobotar för att ersätta människor blivit en trend. Industriella robotar som hörnstenen i intelligent tillverkning, men kärnkomponenterna begränsar utvecklingen av Kinas robotindustrin, enligt relevanta undersökningar visar att den nuvarande inhemska roboten reducerar vanligt beroende av import. Robotindustrin i Kina för att bli ett klimat, måste vara fast besluten att lösa problemet med kärnkomponenter.
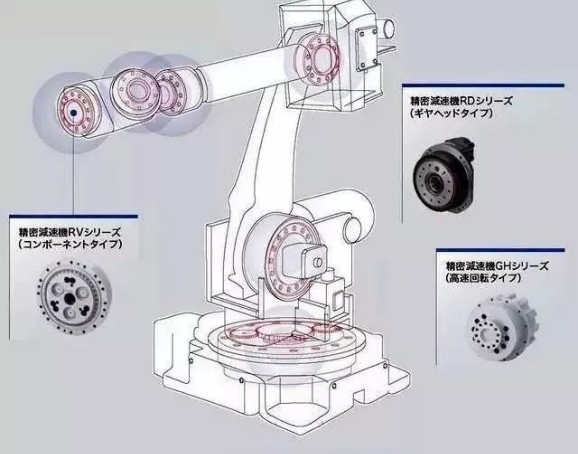
Följande är en introduktion till kärnprecisionskomponenterna i industrirobotar: hastighetsreducerare, jämfört med den allmänna-hastighetsreduceraren, hastighetsreducerare för robotar kräver en kort transmissionskedja, liten storlek, hög effekt, lätt vikt och lätt att kontrollera och så vidare. Reducerindustrin, vi måste nämna branschens två jättar är Nabtesco (Teijin, även känd som Nabtesco) och Hamonica Drive (Hamonica), allmänt kända i branschen (RV-reducerare och harmonisk reducering). De har nästan monopoliserat världen av robotväxellådor. Dessa två typer av växellådor har bearbetningsnoggrannhet på mikron-nivå, bara den här i massproduktionsstadiet med hög tillförlitlighet är mycket svår, för att inte tala om tusentals varv med hög-hastighet, men också hög förväntad livslängd. För närvarande på marknaden ett stort antal tillämpningar i industrirobotar på hastighetsreduceraren finns det två huvudkategorier: RV hastighetsreducerare och harmonisk hastighetsreducerare.
RV reducerare:är mindre differentialingrepp, men jämfört med den harmoniska reduceraren används RV-reduceraren vanligtvis med ett cykloidhjul, RV-reduceraren består av ett cykloidhjul och planetfäste. Jämfört med den harmoniska reduceraren är nyckeln till RV-reduceraren bearbetningsprocessen och monteringsprocessen. RV-reduceraren har högre utmattningshållfasthet, styvhet och livslängd, till skillnad från den harmoniska drivningen när användningen av tid ökar, kommer rörelsenoggrannheten att minska avsevärt, nackdelen med dess tunga vikt, de yttre dimensionerna av de större. RV-reduceraren används i vridmomentet hos robotbenen länd- och armbåge tre leder, laddade industrirobotar, en, två, tre Axis används RV-reducerare. Det är mer vanligt att använda i robotik harmonisk överföring har mycket högre utmattningshållfasthet, styvhet och livslängd, och differentialnoggrannheten är stabil, till skillnad från harmonisk överföring som med användning av tidstillväxt av rörelsenoggrannhet kommer att minska avsevärt, så många länder i världen högprecisionsrobot driver mer RV-reducerare, därför ersätter RV-reduceraren i den avancerade robotdrivningen gradvis utvecklingstrenden harmonisk utveckling.
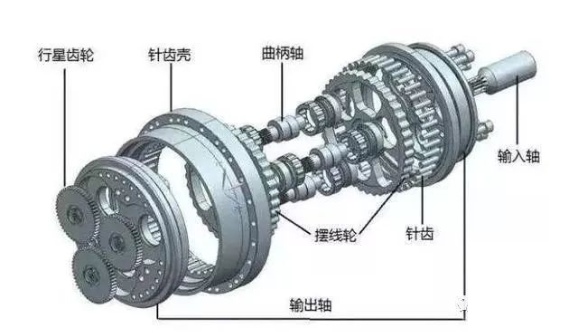 RV Reducer Sprängvy
Övertonsreducerare: används också mindre differentialingrepp, harmonisk i en sorts nyckelväxel är flexibel, den behöver upprepade höghastighetsdeformationer, så den är ömtålig, bärförmåga och livslängd är begränsad. Övertonsreducerare är en slags harmonisk överföringsenhet, harmonisk överföringsenhet inklusive harmonisk gaspedal och harmonisk reducerare. Harmonisk reducering innehåller huvudsakligen: styvt hjul, flexibelt hjul, och radiell deformation av våggeneratorn tre komponenter. Det är användningen av flexibla kugghjul för att producera en kontrollerad elastisk deformationsvåg, orsakad av den relativa felinriktningen mellan tänderna på det styva hjulet och det flexibla hjulet för att överföra kraft och rörelse. Denna typ av transmission har väsentlig skillnad med allmän växeltransmission, och den är speciell i ingreppsteori, samlingsberäkning och strukturdesign. Harmonisk växelreducerare har fördelarna med hög precision, hög lastbärande kapacitet, etc. Jämfört med vanlig växelreducerare minskas dess volym och vikt med minst 1/3 på grund av användningen av 50 % mindre material, så harmonisk växelreducerare används huvudsakligen för små robotar, kännetecknad av liten volym, låg vikt, hög lastkapacitet, hög rörelseöverföringsprecision{9}}. Används generellt för industrirobotar med små laster eller stora robotar med flera axlar i änden.
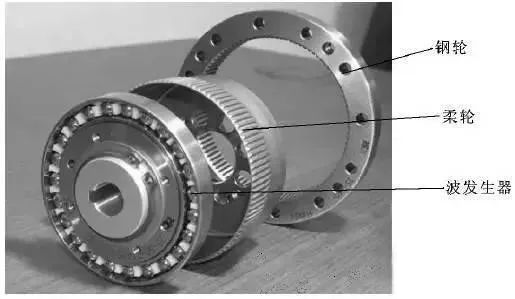 Harmonic Reducer Sprängvy
Japanska Nabtesco från början av 1980-talet föreslog RV-typdesign till 1986 års RV-växellådaforskning för att få ett betydande genombrott, tillbringade 6-7 år; och den första att komma med resultaten av den inhemska Nantong Zhenkang och Hengfengtai tillbringade tid i 6-8 år. Betyder det att Kinas lokala företag har små chanser! Lyckligtvis kinesiska företag layout ett antal år, äntligen gjort några genombrott. Inrikes främst av Nantong Zhenkang, Qinchuan verktygsmaskiner, Wuhan essens, Zhejiang Hengfengtai och Zhejiang Shuanghuan driva för att ge. Nantong Zhenkang produktion sägs ha överskridit 10.000 enheter, Qinchuan verktygsmaskiner produktionslinje har öppnats, ökar produktionen gradvis. Qinchuan verktygsmaskin är den nationella import substitution projektet, Qinchuan verktygsmaskin 90.000 uppsättningar av industriella robotar gemensamma reducer teknik transformationsprojekt, industriella robotar gemensamma reducer produktionslinje två kombinerade investeringar på 314 miljoner yuan. Styrsystem Robotens styrsystem är robotens hjärna, som är huvudelementet för att bestämma robotens funktion och funktion. Styrsystemet är i enlighet med ingångsprogrammet på drivsystemet och implementerar mekanismen för att återställa kommandosignalen och styrningen. Följande artikel introducerar huvudsakligen robotens styrsystem.

1, robotens styrsystem "kontroll" är syftet med det kontrollerade objektet kommer att vara i enlighet med det önskade sättet att producera beteende. Det grundläggande villkoret för "kontroll" är att förstå egenskaperna hos det kontrollerade objektet. "Ämne" är styrningen av det utgående vridmomentet från ett ställdon.
2, robotens grundläggande arbetsprincip. Arbetets princip är reproduktion av demonstrationsundervisning; demonstrationsundervisning, även känd som guidad demonstrationsundervisning, både artificiell guiderobot, steg för steg enligt den faktiska efterfrågan på handlingsprocessdrift en gång, roboten i guidningsprocessen memorerar automatiskt demonstrationsundervisningen av hållningen för varje åtgärd, position, processparametrar, rörelseparametrar, etc., och genererar automatiskt en kontinuerlig utförande av programmet. Efter avslutad undervisning behöver du bara ge roboten ett startkommando, roboten kommer automatiskt att följa de inlärda åtgärderna för att slutföra alla processer;
3, klassificeringen av robotstyrning 1) i enlighet med närvaron eller frånvaron av feedback är uppdelad i: öppen-slingstyrning, sluten-slingstyrning, öppen-slinga exakta styrförhållanden: känna till modellen för det kontrollerade objektet exakt, och denna modell förblir oförändrad i kontrollprocessen. (2) Enligt den önskade mängden kontroll är uppdelad i: kraftkontroll, positionskontroll, hybridkontroll. Positionskontroll är uppdelad i: enkel-ledd positionskontroll (positionsåterkoppling, positionshastighetsåterkoppling, positionshastighetsaccelerationsåterkoppling), multi-joint position control multi-ledad positionskontroll är uppdelad i sönderdelningsrörelsekontroll, centraliserad kontrollkraftkontroll är uppdelad i: direkt kraftkontroll, impedanskontroll, kraft-positionskontroll (3) Intelligenta kontrollmetoder Luddrig kontroll, adaptiv kontroll, optimal kontroll, neural nätverkskontroll, fuzzy neural nätverkskontroll, expertkontroll 4.Konfiguration och struktur för styrsystemets hårdvara. Elektrisk hårdvara. Mjukvaruarkitektur Eftersom robotstyrningsprocessen involverar ett stort antal koordinattransformationer och interpolationsoperationer samt realtidsstyrning på lägre-nivå-. Därför är den nuvarande marknadens robotstyrsystem i strukturen av det mesta av den hierarkiska strukturen i mikro-datorkontrollsystemet, vanligtvis med hjälp av ett två-datorservokontrollsystem.
(1) Specifik process:Efter att huvudstyrdatorn tagit emot driftinstruktionerna som matats in av personalen, analyserar och tolkar den först instruktionerna för att bestämma parametrarna för handrörelsen. Sedan utför den kinematik, dynamik och interpolationsoperationer och härleder slutligen de koordinerade rörelseparametrarna för varje led i roboten. Dessa parametrar matas ut till servostyrsteget via en kommunikationsledning som en given signal för varje leds servostyrsystem. Servoställdonen på lederna D/A omvandlar denna signal och driver lederna för att producera koordinerad rörelse. Sensorerna matar rörelseutgångssignalerna från varje led tillbaka till servokontrollstegets dator för att bilda en lokal sluten-slingakontroll för att uppnå exakt kontroll av robotens rörelse i rymden.
(2) PLC-baserad rörelsekontroll Två typer av kontroll:① användningen av PLC-utgångsportar för att använda pulskommandon för att generera pulser för att driva motorn, och samtidigt användningen av generella-I/O eller räknande delar för att uppnå sluten-slinga positionskontroll av servomotorer ② användningen av PLC extern expansion av positionskontrollmodulen för att uppnå sluten-slinga positionskontroll av motorer, sändningsläge i huvudsak hög-pulsstyrning, tillhörande positionskontrollmetoden, är positionskontrollen i allmänhet mer punkt-till-punktpositionskontroll. Detta är en positionskontrollmetod, som huvudsakligen är att skicka hög-pulsstyrning, och positionskontrollmetoden är punkt-till-punkt positionskontroll.
Viktiga robotparametrar
Robotens tekniska parametrar återspeglar det arbete som roboten kan göra, den högsta operativa prestandan och så vidare, eftersom robotens design och tillämpning måste beaktas. De viktigaste tekniska parametrarna för roboten är frihetsgrader, upplösning, arbetsyta, arbetshastighet, arbetsbelastning, etc.

1. Frihetsgrader är antalet koordinataxlar som roboten har för oberoende rörelse. En robots frihetsgrader är antalet oberoende rörelseparametrar som krävs för att bestämma positionen och attityden för roboten hand i rymden. Antalet frihetsgrader för en robot är i allmänhet lika med antalet leder. Vanliga robotar har i allmänhet 5 till 6 frihetsgrader. Vissa robotar kommer också med externa axlar.
2. Leder (Joint) det vill säga skruvstyckets rörelse, vilket tillåter robotarmens delar av den relativa rörelsen mellan institutionerna.
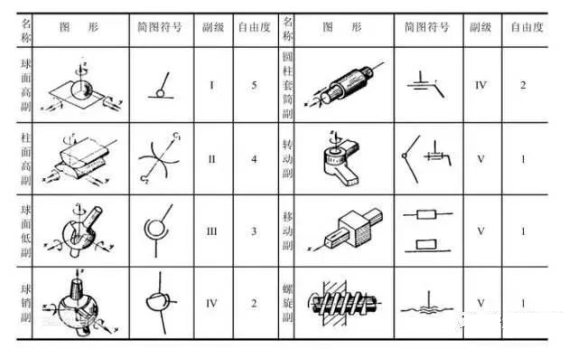
3. Arbetsområde Hela det rumsliga området som kan nås av en industrirobots arm- eller handmonteringspunkt. Dess form beror på antalet frihetsgrader hos roboten och typen och konfigurationen av rörelselederna. Robotens arbetsområde är generellt: grafisk och analytisk metod för de två representationsmetoderna.
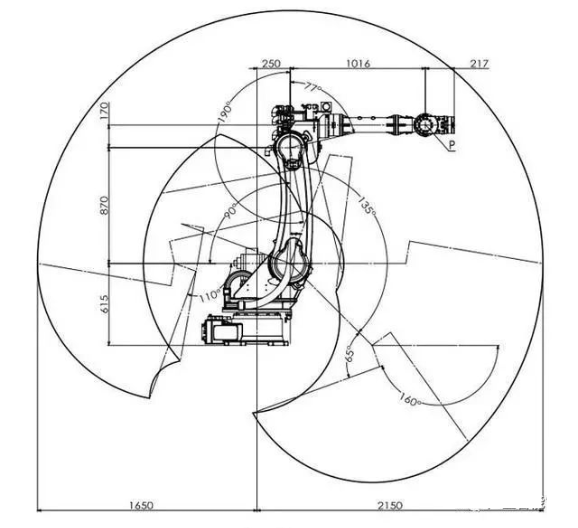
4. robotens hastighet i arbetsprocessen med belastningsförhållanden, enhetlig hastighetsrörelseprocess, mitten av det mekaniska gränssnittet eller verktygets centrum i enhetens tidsenhet för den flyttade sträckan eller rotationsvinkeln.
5. arbetsbelastningen är den främre delen av robotens handledsmonterade last i arbetsområdet för den maximala vikt som kan motstås i alla lägen, generellt uttryckt i termer av massa, moment, tröghetsmoment. Också och körhastighet och accelerationsstorlek och andra parametrar, arbetsbelastningen används i allmänhet vid hög-drift av roboten kan förstå vikten av arbetsstycket som en lastbärande kapacitet som en indikator. Hanteringsrobotens lastvikt måste betraktas som summan av griparen och arbetsstycket.
6. Upplösning
Det hänvisar till det minsta rörelseavstånd eller minsta rotationsvinkel som roboten kan realisera . 7, noggrannhet Repeterbarhet eller repeterad positioneringsnoggrannhet: hänvisar till skillnaden mellan att roboten upprepade gånger når en viss målposition. Till exempel, om du ber en axel att gå 100 mm, första gången han faktiskt gick 100,01 Upprepa samma åtgärd som han gick 99,99 Felet 0,02 är den upprepade positioneringsnoggrannheten. Det är ett mått på koncentrationen av en serie felvärden, dvs repeterbarhet. Robotens noggrannhet beror inte bara på ledreduceraren och transmissionen, utan också på den mekaniska monteringsprocessen, som i många fall inte är på plats, vilket resulterar i en minskning av robotens repetitiva positioneringsnoggrannhet.