


Kontrollsystem som den mest centrala komponenten i miljötestutrustningen, dess kontrollprecision påverkar direkt noggrannheten och trovärdigheten för miljötestet som utförs av utrustningen. För närvarande är tillämpningen av kontrollsystem för miljötestutrustning huvudsakligen uppdelad i allmänna-ändamål och specialiserade typer. Ett av de generella-styrsystemen hänvisar till den traditionella kombinationen av styrmetoder för mänskligt-maskingränssnitt (HMI) och programmerbar styrenhet (PLC), eller industriell PC-konfigurationsprogramvara och PLC-kombination av styrmetoder; dedikerad styrenhet hänvisar till kontrollegenskaperna för olika miljötestutrustning som utvecklats för den speciella styrenheten. Inhemsk speciell miljöutrustningskontrollfält i förhållande till främmande länder är relativt tomt, vilket också orsakas av den inhemska miljötestutrustningens noggrannhet och stabilitet är i allmänhet sämre än huvudorsakerna till utländsk miljöutrustning, så utvecklingen av speciella kontroller för utveckling av inhemsk miljötestutrustning är av stor betydelse.
1 . Designprincip
I detta dokument är miljöutrustningskontrollsystemet huvudsakligen inriktat på temperaturklass miljötestutrustning, såsom högtemperaturtestkammare, hög- och lågtemperaturtestkammare, kall- och termisk chocktestkammare, konstant temperatur och fuktighetslåda, fuktig och varm låda. Och temperaturklassmiljötestutrustningen består vanligtvis av huvudlådan, värmesystemet, kylsystemet, vindcirkulationssystemet, huvudstyrsystemet, som visas i figur 1.
Huvudkontrollobjekten för hela utrustningen inkluderar: kylkompressor, elektronisk expansionsventil och styrning av kallurladdningsmagnetventil i kylsystemet; centrifugalfläkt av vindcirkulationssystemet; värmesystem i halvledarrelä och AC-kontaktor.
De viktigaste mätparametrarna för hela enheten inkluderar: temperaturen och trycket hos kompressorns avgaser i kylsystemet, kondensorns utloppstemperatur, förångarens inlopps- och utloppstemperatur, kompressorns driftström och spänning; vindcirkulationssystemets fläkttemperatur, driftsström och spänning; värmesystem i elvärmarens driftspänning och ström; temperatur och luftfuktighet inuti lådan och så vidare.
I ovanstående mätparametrar har några av parametrarna och styrprocessen för utrustningen inget direkt samband, såsom kompressorns och fläktens driftspänning och ström, fläkthastighet och vindhastighet. Men med den snabba utvecklingen av modern vetenskap och teknik och industriell informationsteknik, inom flyg, flyg, industriella tillämpningar och andra områden av utrustning och system för tillförlitlighet, blir säkerhets- och ekonomiska krav allt högre, vilket föranleder misslyckanden och hälsohantering (Prognostics and Health Management, PHM) har gradvis blivit en av de vanliga utvecklingsriktningarna för industriell utrustning. Men PHM-systemet måste byggas på grundval av omfattande övervakning av utrustningens driftsförhållanden, och användningen av ett PLC-styrsystem för allmänt-ändamål, för mycket parameterinhämtning innebär ökningen av PLC-moduler, vilket inte bara förbättrar tillverkningskostnaden för utrustningen, utan också gör att volymen i utrustningens styrsystem blir uppblåst. För detta ändamål föreslår detta dokument ett inbäddat-baserat kontrollsystem, genom användning av inbyggda system för att utveckla en hög grad av frihet, låg kostnad, målinriktad, real-tid, hög grad av integration av programmet, förverkligandet av utrustningens hela driftsparametrar övervakning; och lättare att uppnå komplexa algoritmer, för att förbättra kontrollnoggrannheten och stabiliteten för utrustningen, såsom suddiga PID-kontrollalgoritmer för utrustningen, medelvärdet av anti-impulsinterferensfiltreringen, den begränsande medelfiltreringen Digitala filtreringsalgoritmer såsom anti-impulsinterferensmedelfiltrering, begränsande medelfiltreringsmetod.
2. Styrsystems hårdvarudesign
Styrsystemet består av en styrenhet och mät- och styrmodul; vilken mät- och kontrollmodul inklusive I/O-modul och mätmodul är modulär design, konfigurationen av den utrustning som krävs för den modulära ökningen eller minskningen; och styrenheten endast för olika konfigurationer av enheten för att göra lämpliga mjukvaruinställningar eller justeringar. Detta är inte bara låg-kostnadsförvärv av utrustningens driftsparametrar; men också för att förbättra integrationen av kontrollsystemet, minska storleken på kontrollmodulen. Styrsystemets hårdvara som visas i figur 2, styrenheten för att erhålla mätmodulen kommer att samlas in av maskinparametrarna, enligt kontrollinställningarna på I/O-modulen för I/O- och PID-styrutgång.
Styrenhet och I/O-modul, mätmodul baserad på 485-gränssnittet Modbus-protokollkommunikation. Eftersom Modbus buss används i stor utsträckning inom många områden såsom instrumentering, intelligenta hög- och lågspänningsapparater, sändare, programmerbara styrenheter, HMI:er, växelriktare, fältintelligenta enheter etc., gör det att styrenheten och I/O-modulerna, mätmodulerna har stor utbyggnadsbarhet och möjlighet att bli produkter oberoende av varandra.
2.1 Styrenhetens hårdvarudesign
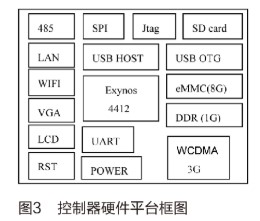
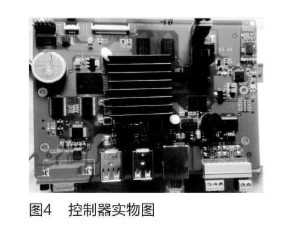
Den inbyggda styrenheten är baserad på ARM Cortex-A9 fyrkärnig-mikroprocessorhårdvaruutvecklingsplattform, är huvudsakligen ansvarig för styrsystemet i driften av det mänskliga-maskingränssnittet, logikoperationer, I/O och PID-kontroll. Exynos4412-processorn som används i hårdvaruplattformen har hög-databehandlingskapacitet och ett mer komplett hårdvarugränssnitt, vilket ger en bra hårdvarugrund för att bygga inbäddade Linux-system. Det funktionella blockschemat för utvecklingsplattformen för styrenhetens hårdvara visas i figur 3, med inbyggd WIFI, 3G-modul, 10M/100M adaptivt nätverkskort, 10,1-tums touch LCD, 4-kanals USB HOST och så vidare.
Hårdvaruplattformen stöder start från eMMC eller SD-kort. eMMC används för att bränna systemavbildningar, så styrenheten startar från eMMC som standard efter påslagning; medan SD-korts startfunktion kan användas med USB OTG för att realisera snabb uppgradering av firmware och systemprogramvara. wifi, wcdma 3g, lan och andra nätverksgränssnitt används för att ansluta styrenheten till internet i olika fall, vilket kan användas för fjärrstyrning, fjärrstyrning av fel eller larm, fjärrkontroll, fjärrstyrning av felvarning eller larm, fjärrkontroll, fjärrfelvarning eller -larm, fjärrfelvarning eller -larm, fjärrstyrd felvarning eller -larm och fjärrkontroll. WIFI, WCDMA 3G, LAN och andra nätverksgränssnitt används för att ansluta styrenheten till Internet under olika omständigheter, vilket ger hårdvarustöd för realisering av fjärrkontroll av utrustning, fjärrfelvarning eller larm, expertfjärrfelsökning och andra nya applikationer.
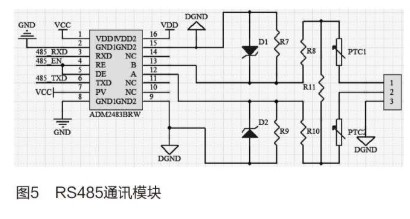
För att säkerställa att styrenheten kan realisera tillförlitlig{-höghastighetskommunikation- i realtid med mät- och styrkortet, är designen för styrenhetens två RS485-kommunikationskretsar baserade på ADM2483. ADM2483 är en integrerad kommunikationsisolering RS485-sändtagare, den högsta kommunikationshastigheten på upp till 500 kbps, för att säkerställa att kommunikationshastigheten och förmågan att motstå störningar under förutsättningen att man undviker användningen av opto-kopplingsisoleringsdesign behöver ta upp ett större PCB-layoutområde. Layout område. Och ADM2483 som används för att begränsa svänghastighetsdesignen, trycksvängningshastighetsfallskontrollen på en lämplig nivå, kan minska den felaktiga terminalmatchningen och kontakter som genereras av BER. Kommunikationsmodulens gränssnittskrets antar utformningen av ström- och spänningsbegränsning, som visas i figur 5, spänningsregulator D1, D2 och själv{15}}återställning säkringar PTC1 och PTC2 till gränssnittskretsen för att bilda ett effektivt skydd för att förbättra den elektriska tillförlitligheten hos 485-kommunikationsmodulen.
2.2 Hårdvarudesign av mät- och styrmodul
Hårdvarublockschemat för mät- och kontrollmodulen visas i figur 6, med LPC1758 som kärnan, ansvarig för insamlingen av enhetens operationsdata, I/O-adressavkodning och I/O-kontroll; den relevanta temperaturen, strömmen, spänningen, fuktigheten, trycket och andra parametrar för enheten genom insamlingskretsen och sedan av LPC1758 digital filtrering, lagrad i FLASH; styrenheten kan kommunicera med LPC1758 genom RS485, läsa de nödvändiga parametrarna för logiska operationer och sedan I/O-kontrollkommandona till LPC1758 exekvering efter operation; I/O-kretsar inkluderar transistorutgångar, reläutgångar och sedan I/O-kontrollkommandot till LPC1758-exekveringen. Regulatorn kan kommunicera med LPC1758 genom RS485, läsa av de parametrar som krävs för logisk drift och sedan skicka I/O-styrkommandona till LPC1758 för exekvering efter operationen.I/O-kretsen inkluderar transistorutgång, reläutgång och utgång för speciella applikationer, såsom elektronisk expansionsventilstyrning I/O, frekvensomvandlarstyrning I/O och så vidare.
Filtersamplingskretsen använder Maxims enda-kanals 24-bitars ADC MAX11210, som integrerar analoga buffertförstärkare och referensingångsbuffertförstärkare och tillhandahåller fyra GPIO-portar som kan användas för att styra en extern 16-kanalig analog switch, vilket gör att MAX11210 effektivt samlar in 16-kanaliga 16-kanaliga signaler och I7O-belastningar på LPC17-resurserna58. Blockschemat för provtagningskretsen visas i figur 7. Blockschemat för provtagningskretsen visas i figur 7.
Slutligen, för att säkerställa noggrannheten och tillförlitligheten hos I/O-kretsen, läggs I/O-tillståndsdetekteringsdesignen till hårdvarukretsen. För utgångspunkten genererar I/O-tillståndsdetekteringskretsen motsvarande utgångssekvenssignal från utgångstillståndet, och när styrenhetens kommando att ändra utgångstillståndet skickas till LPC1758 och exekveras, ändras utgångspunktens tillstånd, och LPC1758 jämför den ändrade utgångssekvenssignalen med utgångskommandot som utfärdats av styrenheten för att säkerställa noggrannheten hos utgången; medan den för ingångspunkten alstrar när ingångstillståndet ändras, jämför LPC1758 det faktiska ingångstillståndet med ingångssekvenssignalen för att avgöra om ingångskretsen är felaktig.
3. Design av mjukvara för styrsystem
För att möta styrenhetens multi-hårdvarugränssnitt, multi-programutvecklingsprogram, multi-fildrift, systemanpassning och andra krav, det inbyggda Linux-operativsystemet, har huvudapplikationsprogrammet ett mänskligt-maskingränssnittsprogram, databehandlingsprogram, mjukt PLC-program, som visas i figur 7. Bland dem genereras HMI-programmet genom att den grafiska programvaran körs under Windows-miljön genom kombinationen av grafiska element, kontroller och makrokommandon, som kan importeras till styrenheten via USB för att realisera uppdateringen av HMI. Databehandlingsprogrammet ansvarar huvudsakligen för utrustningens industriella kontrollpost, PID-drift, utrustningsstatusövervakning och andra funktioner. Det mjuka PLC-programmet är utvecklat av Infoteam OpenPCS-mjukvara från Tyskland, som stöder sex IEC-språk, nämligen ST, IL, SFC, FBD, LD och CFC, och ansvarar för I/O-logikdrift.
Eftersom mät- och kontrollmodulen inte behöver för många applikationer och grafiska gränssnitt, väljs uC/OS-II, som är mycket mindre i förhållande till den inbyggda Linux-operativsystemorganisationen. Systemet är funktionsrikt- och täcker funktioner som uppgiftsschemaläggning, uppgiftshantering, tidshantering, minneshantering och inter-kommunikation och synkronisering [6]. Huvudapplikationerna är datainsamlingsprogram, I/O-detekteringsprogram och I/O-kontrollprogram. Hela I/O-kontrollflödet visas i figur 9. Om det finns ett I/O-kretsfellarm kan användaren välja att stänga av och starta om enheten eller begära teknisk support.
4 Slutsats
Det inbäddade kontrollsystemet för miljötestutrustning som utformats i detta dokument, dess styrenhet och mät- och kontrollmodul har fördelarna med låg kostnad, hög integration, hög precision, expanderbarhet och så vidare, vilket i viss mån kan förbättra egenskaperna hos miljötestutrustning som liten satsstorlek och många varianter av negativa effekter på design och produktion. Och genom att fullt ut utnyttja fördelarna med vårt företags produktion av miljötestutrustning kan vi kontinuerligt förbättra tillförlitligheten hos kontrollsystemets design genom miljötestning. Styrsystemet används nu i vår standardiserade serie av miljöutrustning, kontrollnoggrannhet och stabilitet har nått den inhemska avancerade nivån, och hårdvarukonfigurationen är rik, med god förmåga att expandera.